

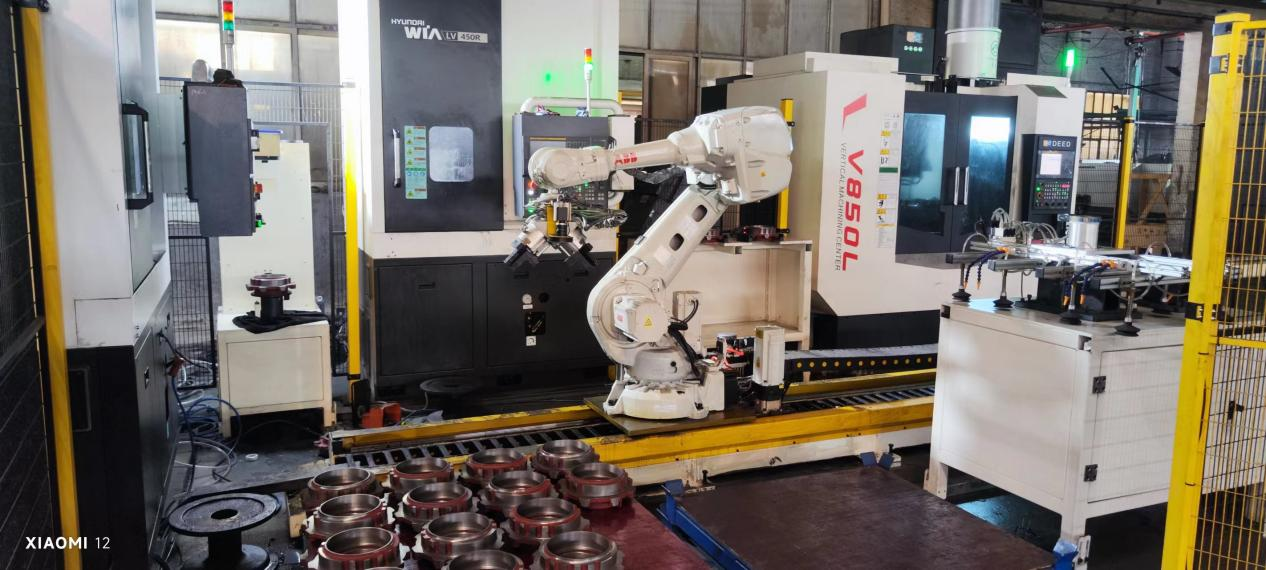
วันนี้ ผมอยากจะนำเสนอโครงการฐานรองตลับลูกปืนแบบตั้งพื้นร่วมกับเครื่องจักร โครงการนี้ใช้หุ่นยนต์เคลื่อนย้ายและรางพื้น ใช้ระบบภาพในการวางซ้อน จัดแนว และขนถ่ายชิ้นงานอัตโนมัติ สำหรับการประมวลผลด้วยเครื่องมือกลแบบตั้งพื้น
ปัญหาของโครงการ:วัสดุชิ้นงานสำหรับการวางโครงยึดด้วยมือทั้งหมด แต่ละชั้นรับน้ำหนักได้ 5-8 ชั้น ตำแหน่งและมุมสัมพัทธ์ของชิ้นงานไม่คงที่ เครื่องมือกลแนวตั้งช่วยให้แน่ใจว่าได้มุมเดียวกัน
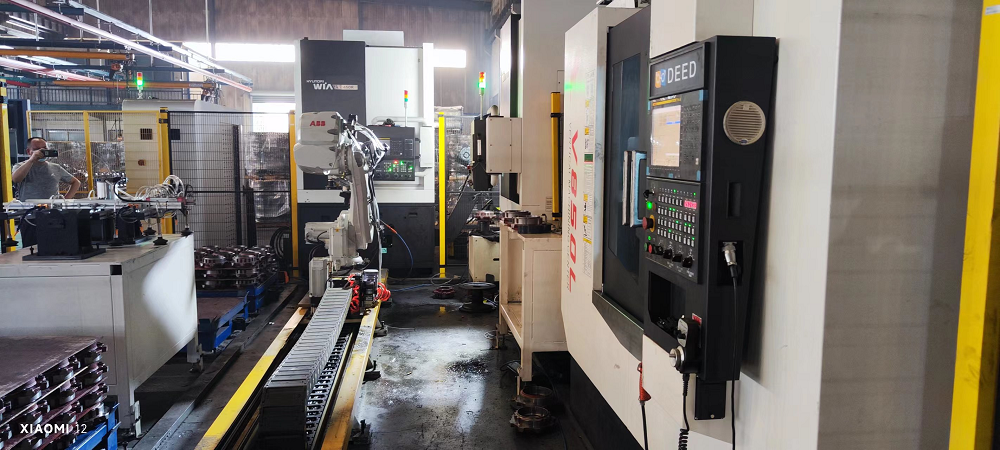
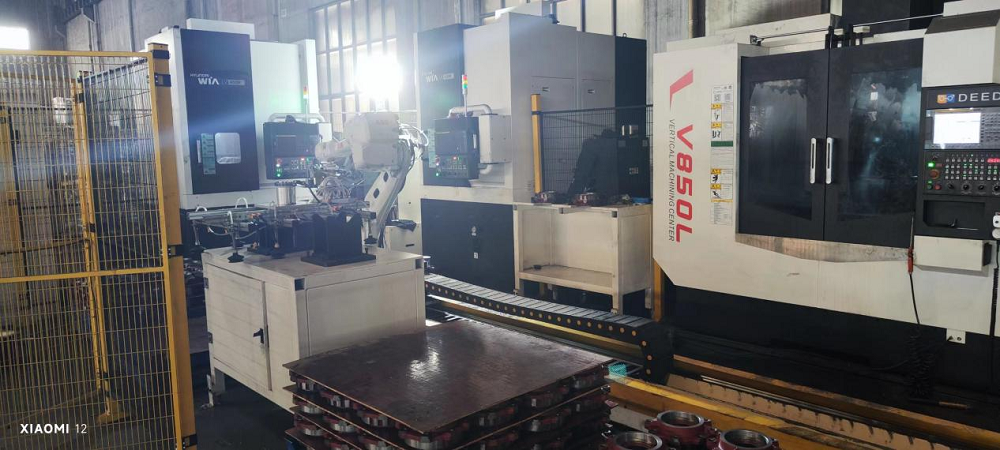
จุดเด่นของโครงการ:ตำแหน่งการโหลดของหุ่นยนต์ใช้ตัวจำกัดถาดเพื่อกำหนดตำแหน่งคร่าวๆ ของวัสดุรองรับทั้งหมด ระบบวิชั่น 2 มิติถูกเพิ่มเข้าไปที่ส่วนหน้าของแขนจับหุ่นยนต์ ซึ่งสามารถค้นหาจุดศูนย์กลางของวัสดุในถาดโดยอัตโนมัติและจับวัสดุสำหรับรถเข็นได้ ที่ส่วนท้ายของกระบวนการเคลื่อนที่ในแนวตั้ง ระบบวิชั่น 2 มิติและอุปกรณ์หมุนเซอร์โวถูกเพิ่มเข้าไปเพื่อแก้ไขมุมของชิ้นงานและเพิ่มวัสดุในแนวตั้ง ด้วยความร่วมมือของระบบวิชั่นและระบบควบคุมเซอร์โว ทำให้เครื่องจักรมีความแม่นยำ
วันที่โพสต์: 21 ธันวาคม 2023


