

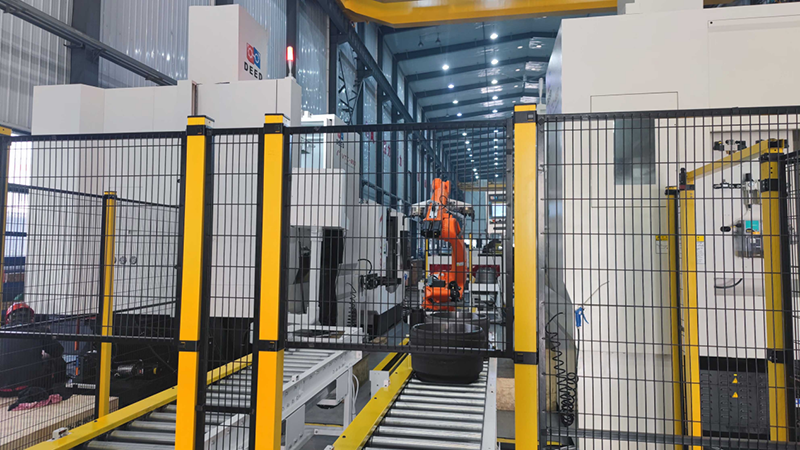
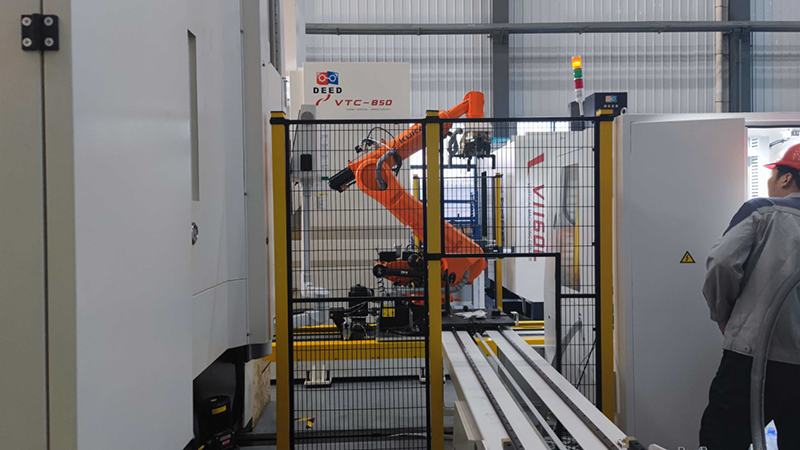
กรณีศึกษาที่ผมอยากจะนำเสนอในวันนี้คือ สถานีงานโหลดและขนถ่ายชิ้นงานของเครื่องมือกลสำหรับผลิตดรัมเบรก โครงการนี้ใช้หุ่นยนต์ในการเคลื่อนย้ายชิ้นงาน โดยหุ่นยนต์จะรับวัสดุจากสายการผลิตลูกกลิ้ง ตั้งค่าเครื่อง พลิกกลับด้าน เพิ่มการโหลดและขนถ่ายชิ้นงาน และทำความสะอาดชิ้นงานหลังจากตรวจสอบความสมดุลแบบไดนามิกแล้ว
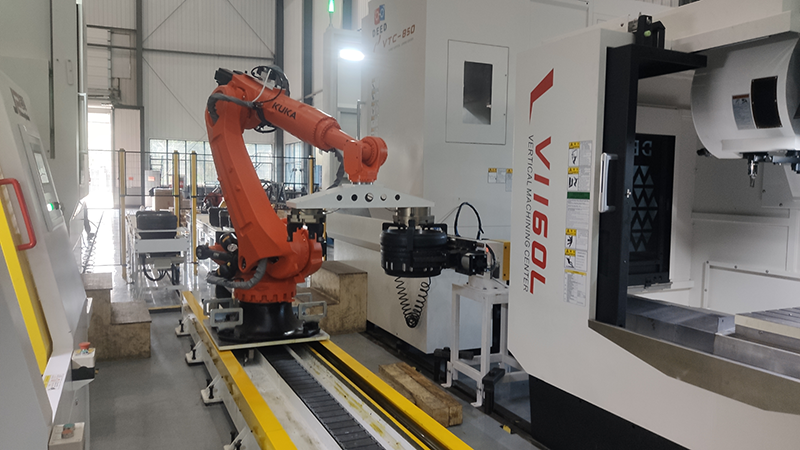
ความยากของโครงการ ชิ้นงานมีน้ำหนักค่อนข้างมาก ความต้องการความแม่นยำในการประมวลผลสูง ตำแหน่งการเคลื่อนย้ายชิ้นงานในแนวตั้งและตำแหน่งการประมวลผลในแนวตั้งแตกต่างกัน ส่งผลให้ทิศทางการหนีบแตกต่างกัน จำเป็นต้องหมุนชิ้นงาน และพื้นผิวการประมวลผลต้องปราศจากเศษเหล็ก
จุดเด่นของโครงการคือ ระบบควบคุมการลำเลียงชิ้นงานขึ้นลงแบ่งเป็นส่วนๆ ซึ่งช่วยเพิ่มพื้นที่จัดเก็บและป้องกันการชนกันของชิ้นงานที่อาจส่งผลต่อคุณภาพการแปรรูปพื้นผิว ส่วนจับยึดของหุ่นยนต์ใช้แบบสามก้ามหนีบสองตำแหน่ง คือแบบหนีบด้านในและด้านนอก และแบบสองก้ามหนีบหมุนได้ด้านนอก ซึ่งไม่เพียงแต่ช่วยให้การลำเลียงชิ้นงานขึ้นลงเป็นไปอย่างราบรื่น แต่ยังช่วยให้มั่นใจได้ถึงความแม่นยำในการลำเลียงด้วย นอกจากนี้ยังเพิ่มระบบเป่าลมแรงดันสูงเพื่อกำจัดเศษเหล็กและน้ำมันหล่อเย็นที่ตกค้างอยู่บนพื้นผิวชิ้นงาน
วันที่โพสต์: 18 ธันวาคม 2023


