

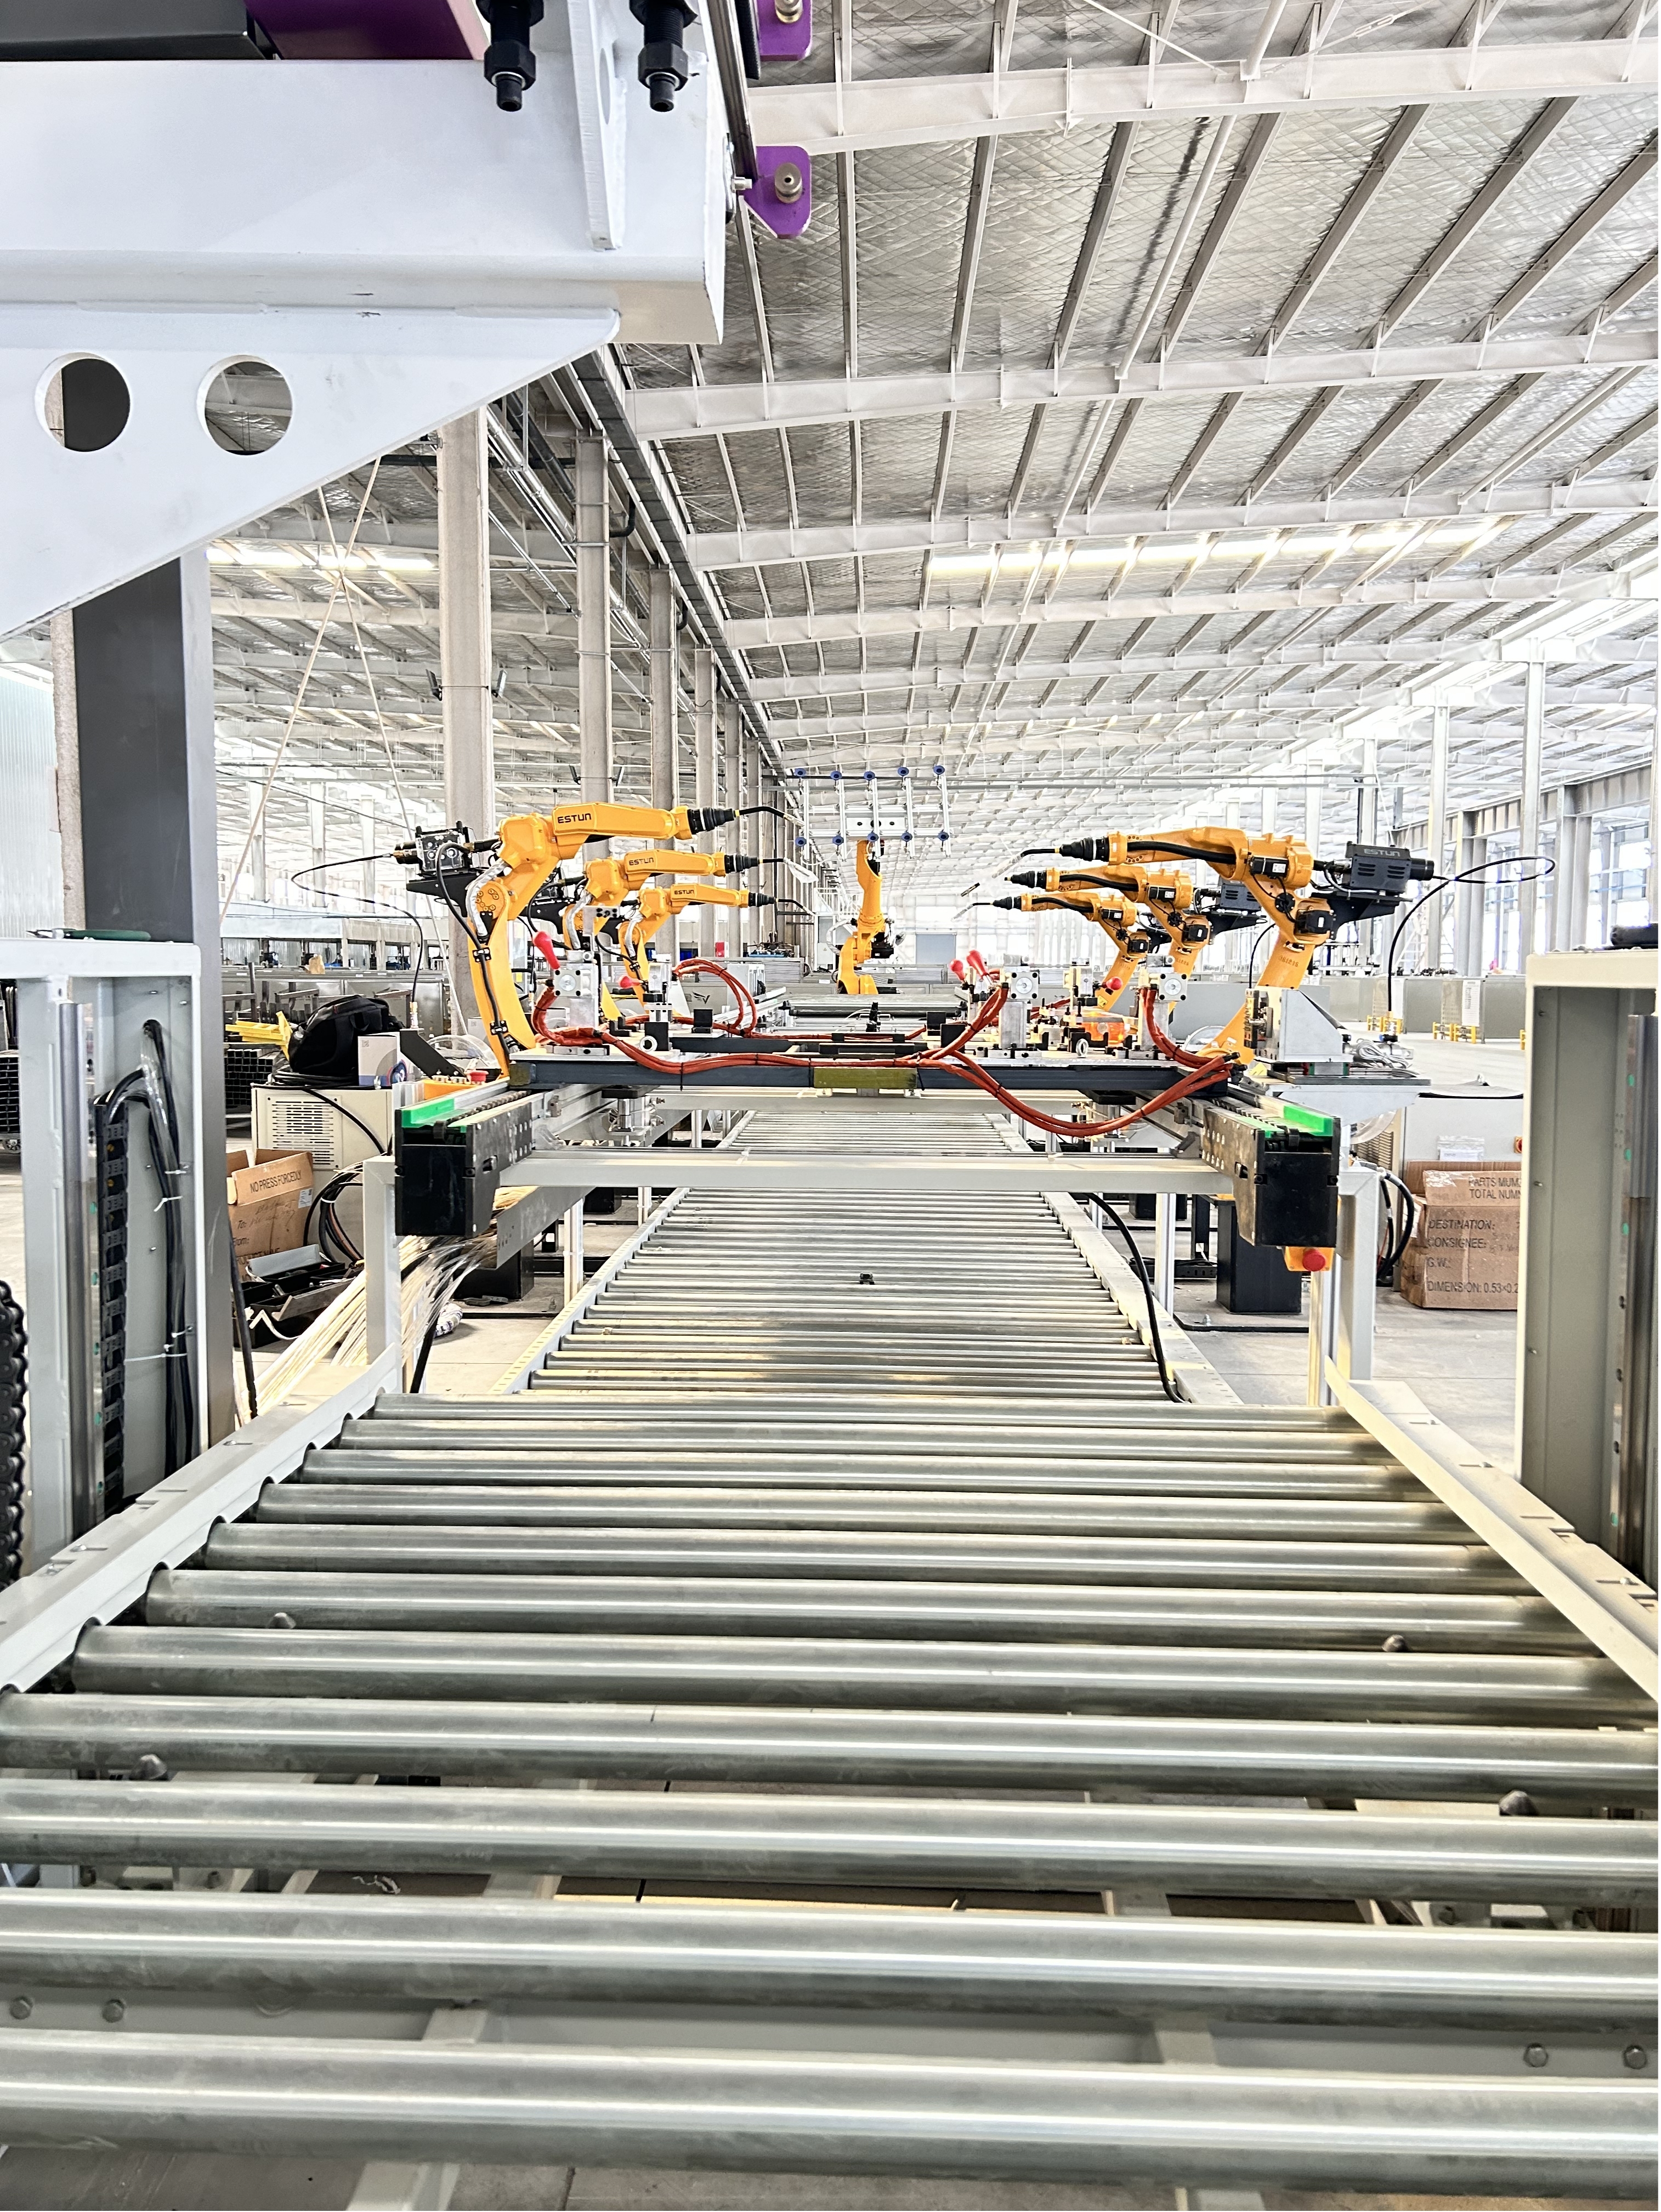
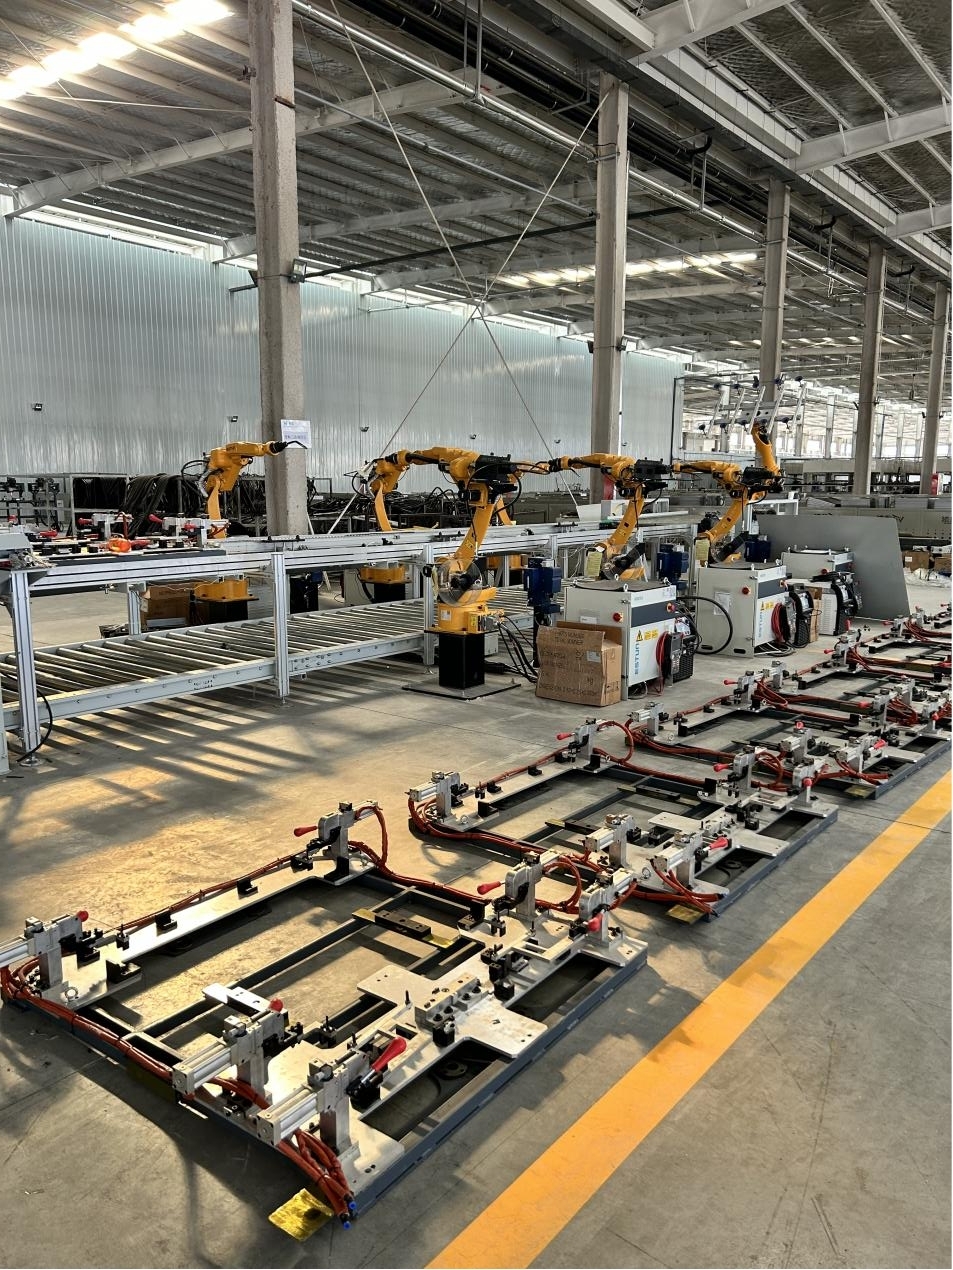
บทนำโครงการ: โครงการนี้เป็นระบบสายการประกอบแบบร่วมมือกันหลายสถานีที่บูรณาการการโหลดและขนถ่าย การลำเลียง และการเชื่อม โดยใช้หุ่นยนต์เชื่อม Eston 6 ตัว หุ่นยนต์โครงสร้าง 1 ตัว และหุ่นยนต์จัดเรียงพาเลท 1 ตัว พร้อมด้วยสายการลำเลียงที่มีเครื่องมือเชื่อมและกลไกตรวจจับตำแหน่ง เพื่อให้ชิ้นส่วนต่างๆ ไหลเวียนระหว่างสถานีเชื่อมได้อย่างราบรื่น
ความยากลำบากของโครงการ: เครื่องมือที่ใช้มีชิ้นส่วนเชื่อมรุ่น JP-650 ขนาดใหญ่ มีส่วนประกอบจำนวนมาก รูปทรงหลากหลาย จำเป็นต้องใช้โซ่ความเร็ว กลไกตรวจสอบและส่งคืน และกลไกกำหนดตำแหน่งเพื่อให้การผลิตมีความเสถียรและรวดเร็ว
จุดเด่นของโครงการ: "การทำงานร่วมกันแบบเครือข่าย" การใช้ PLC ประสิทธิภาพสูง เครื่องมือวัดความแม่นยำสูง และอินเทอร์เน็ตอุตสาหกรรม การประสานงานการสื่อสารเชิงกลของสายการผลิตเชื่อม การหน่วงเวลาต่ำ การตอบสนองสูง โหมดควบคุมแบบผสมผสานระหว่างการควบคุมระยะไกลและการควบคุมด้วยตนเอง ช่วยรับประกันการควบคุมอัจฉริยะของสายการผลิตเชื่อมแบบอัตโนมัติทั้งหมดได้อย่างมีประสิทธิภาพ
วันที่เผยแพร่: 25 มกราคม 2024


