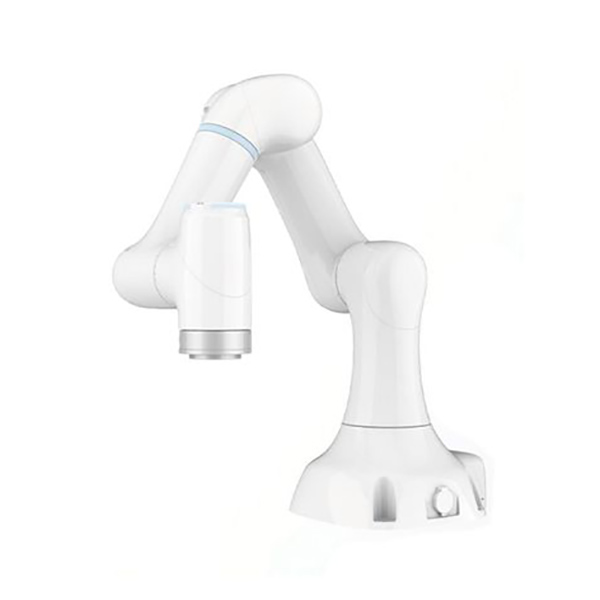
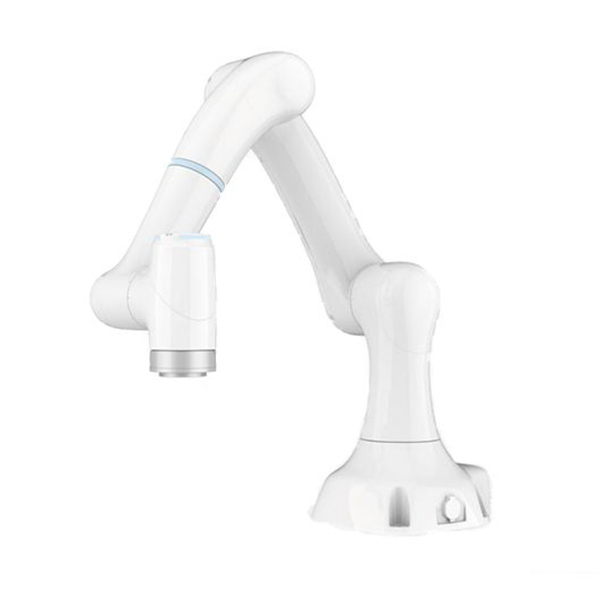
หุ่นยนต์ร่วมปฏิบัติงานซีรีส์ SR
พารามิเตอร์ทางเทคนิค
| เอสอาร์3 | เอสอาร์4 | |||
| ข้อกำหนด | ||||
| โหลด | 3 กก. | 4 กก. | ||
| รัศมีการทำงาน | 580 มม. | 800 มม. | ||
| น้ำหนักที่ไร้ประโยชน์ | ประมาณ 14 กก. | ประมาณ 17 กก. | ||
| ระดับความเป็นอิสระ | ข้อต่อหมุน 6 ข้อ | ข้อต่อหมุน 6 ข้อ | ||
| MTBF | > 50000 ชั่วโมง | > 50000 ชั่วโมง | ||
| แหล่งจ่ายไฟ | AC-220V/DC 48V | AC-220V/DC 48V | ||
| การเขียนโปรแกรม | การสอนแบบลากและส่วนต่อประสานกราฟิก | การสอนแบบลากและส่วนต่อประสานกราฟิก | ||
| ผลงาน | ||||
| พลัง | เฉลี่ย | จุดสูงสุด | ค่าเฉลี่ย | จุดสูงสุด |
| การบริโภค | 180 วัตต์ | 400 วัตต์ | 180 วัตต์ | 400 วัตต์ |
| ความปลอดภัย | ฟังก์ชันความปลอดภัยที่ปรับแต่งได้มากกว่า 20 ฟังก์ชัน เช่น การตรวจจับการชน กำแพงเสมือน และโหมดการทำงานร่วมกัน | |||
| การรับรอง | เป็นไปตามมาตรฐาน ISO-13849-1, Cat. 3, PL d. ISO-10218-1 และมาตรฐานการรับรอง CE ของสหภาพยุโรป | |||
| การตรวจจับแรง, หน้าแปลนเครื่องมือ | แรง, xyZ | โมเมนต์ของแรง xyz | แรง, xyZ | โมเมนต์ของแรง xyz |
| อัตราส่วนความละเอียดของการวัดแรง | 0.1เอ็น | 0.02 นิวตันเมตร | 0.1เอ็น | 0.02 นิวตันเมตร |
| ช่วงอุณหภูมิการทำงาน | 0~45 ℃ | 0~45 ℃ | ||
| ความชื้น | ความชื้นสัมพัทธ์ 20-80% (ไม่เกิดการควบแน่น) | ความชื้นสัมพัทธ์ 20-80% (ไม่เกิดการควบแน่น) | ||
| ความแม่นยำสัมพัทธ์ของการควบคุมแรง | 0.5N | 0.1 นิวตันเมตร | 0.5N | 0.1 นิวตันเมตร |
| การเคลื่อนไหว | ||||
| ความสามารถในการทำซ้ำ | ±0.03 มม. | ±0.03 มม. | ||
| ข้อต่อมอเตอร์ | ขอบเขตงาน | ความเร็วสูงสุด | ขอบเขตงาน | ความเร็วสูงสุด |
| แกนที่ 1 | ±175° | 180°/วินาที | ±175° | 180°/วินาที |
| แกน 2 | -135° ถึง ±130° | 180°/วินาที | -135° ถึง ±135° | 180°/วินาที |
| แกน3 | -175° ถึง ±135° | 180°/วินาที | -170° ถึง ±140° | 180°/วินาที |
| แกน 4 | ±175° | 225°/วินาที | ±175° | 225°/วินาที |
| Axis5 | ±175° | 225°/วินาที | ±175° | 225°/วินาที |
| แกน 6 | ±175° | 225°/วินาที | ±175° | 225°/วินาที |
| ความเร็วสูงสุดที่ปลายเครื่องมือ | ≤1.5 ม./วินาที | ≤2ม./วินาที | ||
| คุณสมบัติ | ||||
| ระดับการป้องกัน IP | IP54 | |||
| การติดตั้งหุ่นยนต์ | ติดตั้งได้ทุกมุม | |||
| พอร์ต I/O ของเครื่องมือ | 2DO,2DI,2Al | |||
| อินเทอร์เฟซการสื่อสารของเครื่องมือ | อินเทอร์เฟซเครือข่าย RJ45 สำหรับการเชื่อมต่ออีเธอร์เน็ตแบบทางเดียว 100 เมกะบิต | |||
| แหล่งจ่ายไฟสำหรับเครื่องมือ I/O | (1)24V/12V,1A (2)5V, 2A | |||
| พอร์ตอินพุต/เอาต์พุตอเนกประสงค์พื้นฐาน | 4DO, 4DI | |||
| อินเทอร์เฟซการสื่อสารพื้นฐาน | อีเธอร์เน็ต 2 ทิศทาง/lp 1000Mb | |||
| แหล่งจ่ายไฟเอาต์พุตพื้นฐาน | 24 โวลต์, 2 แอมป์ | |||
การใช้งานผลิตภัณฑ์
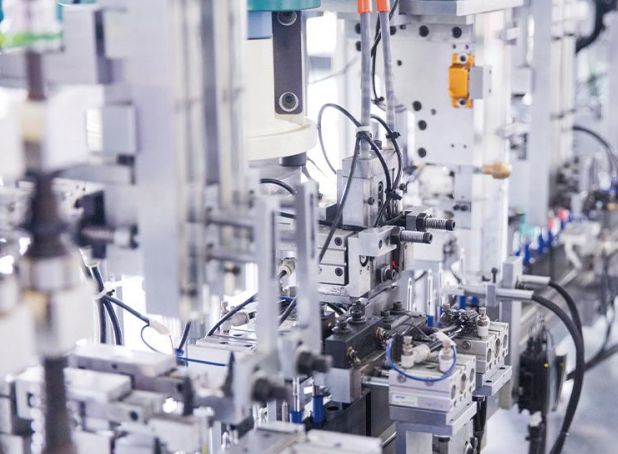
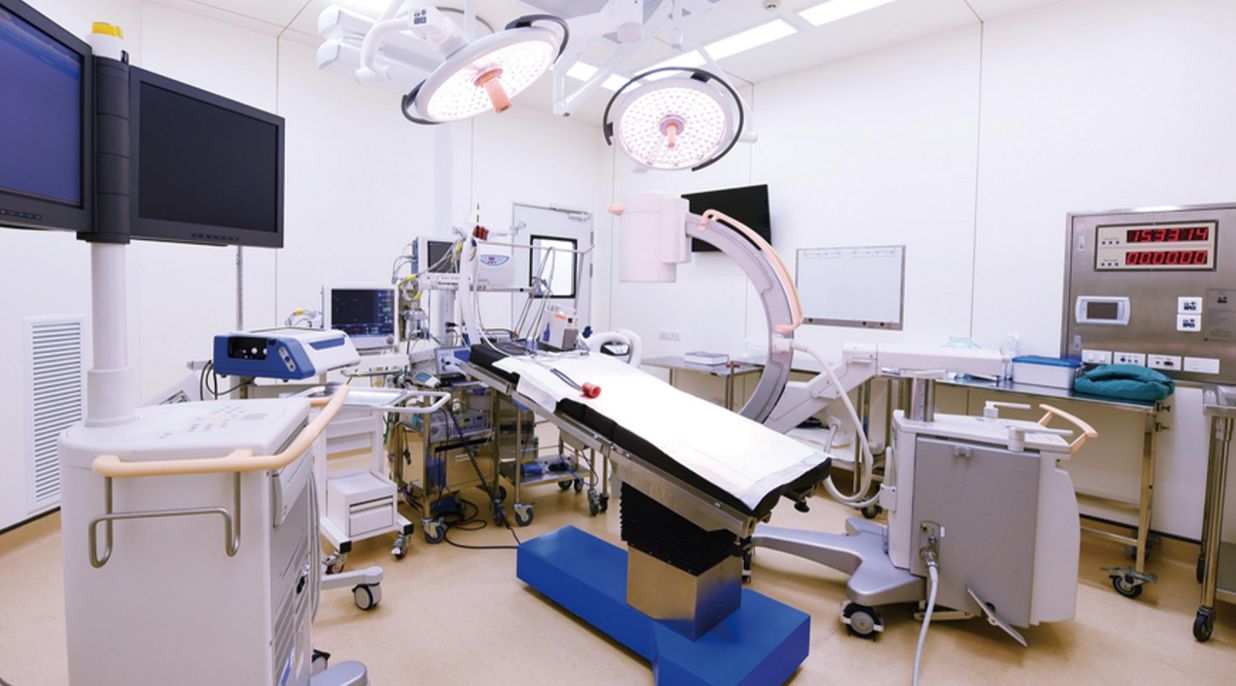
หุ่นยนต์ร่วมปฏิบัติงานแบบยืดหยุ่น x Mate ได้ถูกนำไปใช้งานอย่างแพร่หลายในด้านยานยนต์และชิ้นส่วน 3C และเซมิคอนดักเตอร์ การแปรรูปโลหะและพลาสติก การวิจัยทางวิทยาศาสตร์และการศึกษา บริการเชิงพาณิชย์ การดูแลทางการแพทย์ และอื่นๆ เพื่อปรับปรุงผลผลิตและคุณภาพของอุตสาหกรรมต่างๆ ทำให้เกิดการผลิตที่ยืดหยุ่นและเพิ่มความปลอดภัยของบุคลากร